کاربرد انکدر در ماشین آلات صنعتی؛ راهنمای جامع مهندسی کنترل موقعیت و سرعت
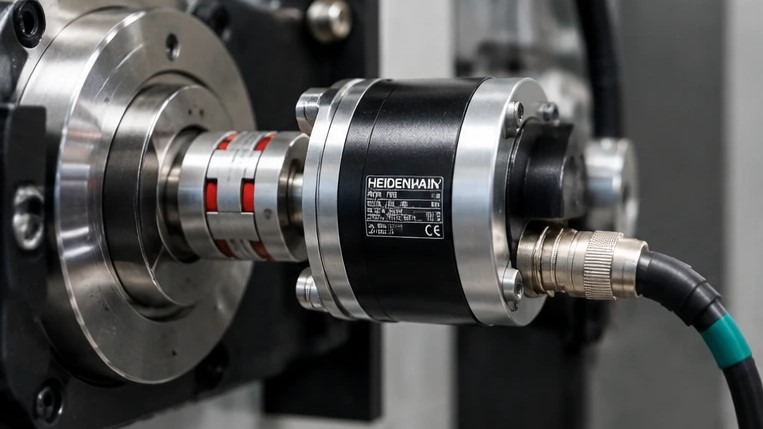
در صنایع تولیدی مدرن و سامانه های اتوماسیون پیشرفته، دستیابی به بالاترین سطح بهره وری بدون پایش دقیق متغیرهای مکانیکی غیرممکن است. تجهیزات دوار، بازوهای مکانیکی و محورهای حرکتی برای اجرای فرامین سیستم های کنترلی نظیر PLC و اینورتر ، نیازمند دریافت بازخورد پیوسته (Closed-loop Feedback) هستند. در غیاب یک حسگر موقعیت یاب، سیستم کنترلی از موقعیت واقعی شفت بی خبر مانده و خطاهای مکانیکی مانند لغزش، اینرسی بار و سایش چرخ دنده ها روی هم انباشته می شوند. در این ساختار، انکدرها (Encoders) به عنوان دقیق ترین سنسورهای الکترومکانیکی برای سنجش زاویه، سرعت و شتاب شناخته می شوند. درک دقیق اصول عملکردی و کاربرد انکدر در بخش های مختلف صنعت، نخستین گام در طراحی ماشین آلات دقیق با حداقل نرخ توقف ناخواسته (Downtime) به شمار می رود.
انکدر صنعتی چیست و چگونه داده های مکانیکی را پردازش می کند؟
انکدر یک تجهیز مبدل الکترومکانیکی است که حرکت دورانی (Rotary) یا خطی (Linear) را به سیگنال های دیجیتال یا آنالوگ تبدیل می نماید. پردازنده های مرکزی با شمارش این پالس ها یا خواندن کدهای باینری، به پارامترهای حیاتی شفت شامل سرعت چرخش بر حسب دور بر دقیقه (RPM)، موقعیت زاویه ای با دقت کسری از درجه و جهت چرخش پی می برند.
عملکرد این حسگر در یک مدار کنترلی حلقه بسته به صورت گام های متوالی زیر خلاصه می شود:
۱. چرخش مکانیکی شفت موتور یا غلتک محرک باعث چرخش دیسک داخلی انکدر می گردد.
۲. حسگرهای داخلی (نوری، مغناطیسی یا القایی) تغییرات موقعیت دیسک را پایش می کنند.
۳. سیگنال های فیزیکی به پالس های الکتریکی مربعی یا کدهای دیجیتال استاندارد تبدیل می شوند.
۴. کارت شمارنده سریع (High-Speed Counter) در PLC یا کارت انکدر اینورتر، داده ها را جهت مقایسه با نقطه تنظیمی (Set-Point) دریافت و پردازش می نماید.
دسته بندی انکدرها بر اساس ساختار فنی و روش کدگذاری
برای تطبیق صحیح کاربرد انکدر با نیاز ماشین آلات صنعتی، ابتدا باید تمایزهای معماری حسگری این تجهیزات بررسی شود. انکدرها از منظر نوع دیتای خروجی به دو دسته بنیادین تقسیم می شوند:
۱. انکدر افزایشی (Incremental Encoder)
انکدرهای افزایشی موقعیت نسبی را از طریق تولید قطار پالس در حین چرخش گزارش می دهند. این تجهیزات معمولاً دارای سه کانال خروجی اصلی هستند: کانال A، کانال B (با اختلاف فاز ۹۰ درجه برای تشخیص جهت چرخش) و کانال Z (یک پالس در هر دور کامل به عنوان رفرنس صفر یا ایندکس). ویژگی بنیادین انکدر افزایشی این است که با قطع جریان برق، موقعیت فعلی را فراموش کرده و با راه اندازی مجدد، نیازمند حرکت شفت تا نقطه مرجع فیزیکی (Homing) است. به دلیل هزینه مناسب و پاسخ فرکانسی بالا، کاربرد انکدر افزایشی عمدتاً در پایش سرعت موتورها و کنترل موقعیت های نسبی تمرکز دارد.
۲. انکدر مطلق (Absolute Encoder)
انکدرهای مطلق برای هر موقعیت زاویه ای شفت، یک الگوی کدگذاری عددی اختصاصی (باینری یا کُد گرِی – Gray Code) دارند. این حسگرها حتی در شرایط خاموشی دستگاه نیز موقعیت مکانیکی را حفظ می کنند؛ بنابراین به محض وصل برق، بدون نیاز به چرخش شفت، موقعیت قطعی قطعه کار آشکار می گردد. انکدرهای ابسولوت به دو گروه تقسیم می شوند:
- تک دور (Single-Turn): پایش موقعیت دقیق داخل یک زاویه ۳۶۰ درجه.
- چنددور (Multi-Turn): پایش موقعیت درون ۳۶۰ درجه به همراه شمارش دقیق تعداد دورهای کاملی که شفت طی کرده است (از طریق گیربکس داخلی یا ذخیره سازهای مغناطیسی).
مقایسه مشخصات انکدر افزایشی و انکدر مطلق
- نوع سیگنال: انکدر افزایشی از قطار پالس مداوم (PPR) استفاده می کند، در حالی که انکدر مطلق داده ها را به شکل فریم کدهای دیجیتال بر بستر پروتکل های صنعتی ارسال می نماید.
- حفظ حافظه پس از قطعی برق: در انکدر افزایشی داده موقعیت بلافاصله از دست می رود؛ در انکدر مطلق موقعیت لحظه ای شفت بدون نیاز به باتری پشتیبان به طور کامل حفظ می شود.
- پروتکل های خروجی: انکدر افزایشی با استانداردهای HTL (Push-Pull) و TTL (Line Driver) ارتباط برقرار می کند، در حالی که انکدرهای مطلق بر پایه های SSI، BiSS-C، Profinet، EtherCAT و CANopen داده ها را منتقل می سازند.
- پیچیدگی فنی و مدارات: انکدر افزایشی طراحی ساده تر و تعمیرپذیری بالاتری دارد، در حالی که انکدر مطلق مجهز به پردازنده های محاسباتی پیشرفته و مقاومت بالا در برابر نویزهای مخابراتی است.
مهم ترین زمینه های کاربرد انکدر در ماشین آلات صنعتی
گستردگی کاربرد انکدر تمام خطوط تولید و کارخانجات مدرن را پوشش می دهد. در ادامه، حوزه های حیاتی که عملکرد بدون نقص آن ها مستقیماً به انکدر وابسته است تشریح می شود:
کاربرد انکدر در ماشین آلات تراش، فرز و CNC
در فرآیندهای ماشین کاری با دقت میکرونی، انحراف ابزار برش به معنای ضایعات فلزی پرهزینه است. در اسپیندل دستگاه CNC، انکدرهای با رزولوشن بالا وظیفه همگام سازی سرعت پیشروی محور Z با دوران اسپیندل را بر عهده دارند؛ قابلیتی که برای رزوه زنی دقیق (Rigid Tapping) کاملاً حیاتی است. انکدرهای خطی یا خط کش های دیجیتال نیز تغییر مکان محورهای X و Y را مستقیماً از روی میز دستگاه اندازه گیری می کنند تا لقی مکانیکی بال اسکرو (Backlash) به طور کامل خنثی شود.
کاربرد انکدر در بازوهای رباتیک و خطوط مونتاژ خودکار
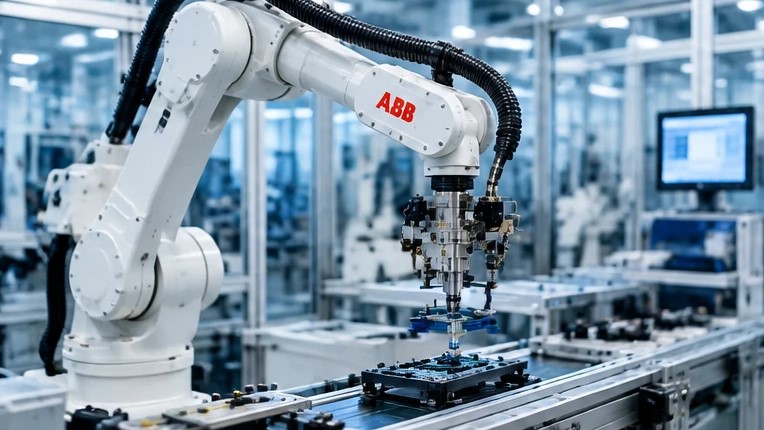
در ربات های صنعتی ۶ محوره (Articulated Robots)، هر یک از مفاصل حرکتی به یک انکدر ابسولوت چنددور مجهز است. هنگام قطعی ناگهانی برق در میان یک فرآیند جوشکاری پیچیده خودرو، بازوی ربات نباید برای شناسایی موقعیت اولیه به حالت صفر بازگردد، زیرا احتمال برخورد فیزیکی ابزار با بدنه وجود دارد. وجود انکدرهای مطلق تضمین می کند که ربات بلافاصله پس از بازیابی انرژی، مسیر پیش بینی شده را از همان نقطه توقف ادامه دهد.
کاربرد انکدر در صنایع بسته بندی و چاپ فلکسو
در خطوط پرسرعت بسته بندی، بسته ها با فواصل زمانی متغیر روی نوار نقاله در حال حرکت هستند. کاربرد انکدر در سیستم های برش در حال حرکت (Flying Shear) و رول گیرها، سرعت تیغه برش را با نرخ حرکت فیلم بسته بندی سینک می کند. در صنعت چاپ چندرنگ نیز انکدرهای حساس اجازه می دهند تا هر لایه از رنگ با دقت کسری از میلی متر روی لایه قبلی ثبت شود، بدون آنکه تصاویر دچار انحراف شوند.
کاربرد انکدر در نوار نقاله ها، سورتینگ و انبارداری لجستیک
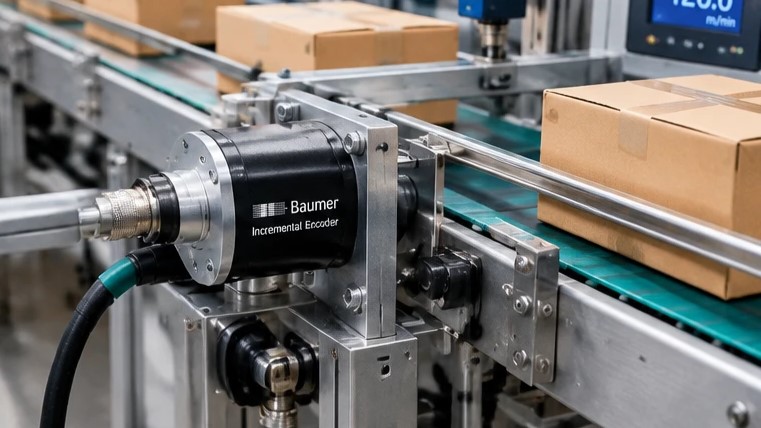
در مراکز توزیع و انبارهای هوشمند، انکدرهای افزایشی نصب شده بر روی غلتک محرک نقاله ها، طول مسیر طی شده توسط هر بسته را اندازه گیری می کنند. این داده ها به همراه اسکنرهای بارکد خوان، مکانیسم های بازوی پنوماتیکی یا پاپ آپ ها را درست در زمان رسیدن بسته به باکس مقصد فعال می سازند.
کاربرد انکدر در بالابرها، جرثقیل های سقفی و صنایع فولاد
در سیستم های جرثقیل سقفی کارخانجات ذوب فولاد و آسانسورهای صنعتی، پایش سرعت بار اهمیت ایمنی دارد. انکدر با ثبت سرعت دورانی موتور وینچ، هرگونه رخداد خطرناک مانند شتاب بیش از حد ناشی از پارگی گیربکس یا سر خوردن سیم بکسل را سریعاً تشخیص داده و فرمان فعال سازی فک های ترمز اضطراری هیدرولیک را صادر می نماید.
محاسبات مهندسی و روابط حاکم بر تعیین مشخصات انکدر
طراحی یک سیستم کنترل سرعت و موقعیت نیازمند همخوانی فرکانسی میان انکدر و کارت ورودی پردازنده است.
فرکانس خروجی انکدر بر حسب هرتز (Hz) بر اساس سرعت دوران شفت (دور بر دقیقه) و تعداد پالس در هر دور انکدر (PPR) از رابطه زیر محاسبه می شود:
f=N×PPR60f = frac{N times PPR}{60}f=60N×PPR
در این فرمول:
- fff: حداکثر فرکانس سیگنال های ارسالی انکدر بر حسب هرتز
- NNN: حداکثر سرعت شفت الکتروموتور بر حسب دور بر دقیقه (RPM)
- PPRPPRPPR: رزولوشن یا تعداد پالس های تولیدی انکدر در یک دور ۳۶۰ درجه
اگر فرکانس محاسبه شده از حداکثر فرکانس مجاز ماژول ورودی PLC (مثلاً ۱۰۰ کیلوهرتز) تجاوز نماید، پردازنده برخی از پالس ها را از دست خواهد داد که پیامد آن خطای موقعیت در ماشین آلات صنعتی است. به عنوان مرجعی فنی در بازار تجهیزات اتوماسیون، شرکت مهندسی تکنیا به مهندسان توصیه می کند پیش از انتخاب مدل قطعه، همواره نسبت توان پردازشی کنترلر با فرکانس خروجی را بازبینی نمایند.
چک لیست انتخاب انکدر مناسب بر اساس شرایط محیط صنعتی
انتخاب یک سنسور موقعیت یاب بدون در نظر گرفتن شرایط محیطی منجر به خرابی زودهنگام تجهیز می گردد:
ارزیابی بار مکانیکی و نحوه کوپلینگ
اتصال مکانیکی انکدرها در دو مدل شفت دار (Solid Shaft) و شفت توخالی (Hollow Shaft) انجام می شود. برای مدل های شفت دار، باید حتماً از کوپلینگ های انعطاف پذیر (Flexible Couplings) با استاندارد صنعتی استفاده شود تا لنگی یا ناهم محوری موتور به بلبرینگ های حساس داخل انکدر منتقل نگردد.
شرایط دمایی و درجه حفاظت فیزیکی (IP Rating)
محیط های صنعتی آغشته به براده های آهن، گرد و خاک و ریزش آب صابون نیازمند درجه حفاظتی حداقل IP65 یا IP67 هستند. برای محیط های بسیار غبارآلود، انکدرهای مغناطیسی بر انکدرهای نوری ترجیح دارند، زیرا کثیف شدن دیسک داخلی در سنسورهای نوری موجب مخدوش شدن اشعه و توقف خط می گردد.
طول کابل کشی و روش های حذف نویز الکترومغناطیسی
در نزدیکی موتورهای توان بالا و اینورترها، نویزهای الکترومغناطیسی (EMI) در سیگنال های کنترلی تداخل ایجاد می کنند. برای فواصل بیش از چند متر، استفاده از خروجی های تفاضلی Line Driver (مانند استاندارد RS422) به همراه کابل های شیلددار به هم تابیده (Twisted Pair) و زمین کردن صحیح شیلد اجتناب ناپذیر است.
جمع بندی و راهبرد پیاده سازی سیستم های کنترل فیدبک
شناخت دقیق و علمی کاربرد انکدرها، بنیان اصلی ارتقای خطوط تولید سنتی به سامانه های مکانیزه مدرن با دقت و بازدهی بالاست. هماهنگی پارامترهایی چون نوع شفت، پروتکل دیتای خروجی، مقاومت حرارتی و لرزشی، متضمن عمر طولانی مدار کنترل خواهد بود. استفاده از مشاوره های مهندسی ارائه شده توسط مجموعه های معتبر این حوزه نظیر تکنیل ، بستری امن را برای صنعتگران فراهم می آورد تا متناسب با ماهیت فرآیند، بهترین تجهیز فیدبک حرکتی را به خط تولید خود اضافه کنند.
پرسش های متداول مهندسی درباره انکدرها
1. تفاوت عملکردی انکدر نوری و انکدر مغناطیسی چیست؟
انکدرهای نوری با ارسال نور مادون قرمز از شیارهای یک دیسک شیشه ای یا فلزی و دریافت آن توسط فوتوسل کار می کنند و بالاترین دقت را در صنایع با تلرانس میکرونی به همراه دارند. انکدرهای مغناطیسی با سنجش تغییرات میدان مغناطیسی قطب های آهنربا عمل نموده و مقاومت فیزیکی فوق العاده ای در شرایط غبار شدید، لرزش مداوم و رطوبت دارند.
2. پالس ایندکس یا مارکر (کانال Z) در انکدرهای افزایشی چه وظیفه ای دارد؟
کانال Z پالسی است که دقیقاً یک بار در هر دور کامل مکانیکی (۳۶۰ درجه) تولید می شود. کنترلرها از این تک پالس برای شناسایی نقطه رفرنس صفر مکانیکی، کالیبراسیون موقعیت اولیه و همچنین شمارش تعداد دورهای طی شده توسط شفت استفاده می کنند.
3. خروجی Line Driver چه مزیتی نسبت به Push-Pull دارد؟
خروجی Line Driver از دو خط سیگنال معکوس برای هر کانال (مثلاً A و /A) بهره می گیرد. گیرنده در مقصد، اختلاف ولتاژ میان این دو خط را اندازه گیری می کند؛ بنابراین نویز القایی که روی هر دو خط اثر مساوی می گذارد خنثی می شود. این امر امکان کابل کشی تا فواصل ۱۰۰ متری را بدون افت داده میسر می سازد.
4. در صورت لرزش شدید شفت موتور، چه تمهیدی برای نصب انکدر باید در نظر گرفت؟
باید از انکدرهای هالو شفت با بازوی گشتاور منعطف (Torque Arm) یا انکدرهای شفت دار متصل به کوپلینگ های فلزی ارتجاعی بدون لقی (Zero-Backlash Couplings) استفاده شود تا تنش های محوری و شعاعی مستقیماً بلبرینگ های انکدر را تخریب نکنند.
Warning: Attempt to read property "ID" on bool in /home3/oclctamc/public_html/wp-content/themes/jannah/framework/functions/post-actions.php on line 114